- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
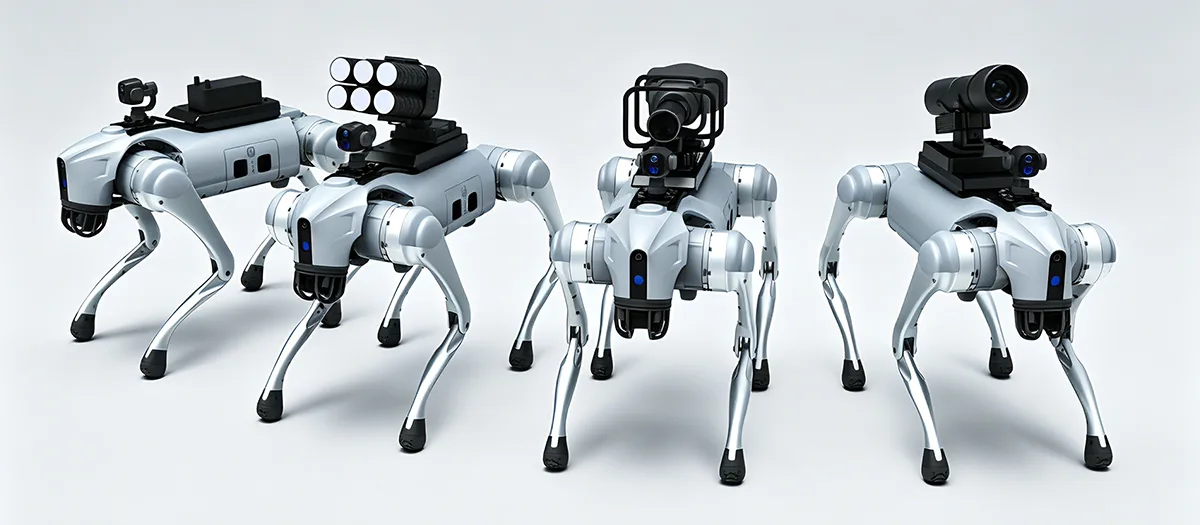
Mitől alkalmas egy robotkutyát összetett ipari műveletekre?
A Robot KutyaÚgy tervezték, hogy túllépjen a hagyományos kerekes mobil robotok korlátain, amikor az ipari feladatok lépcsőket, lejtőket, egyenetlen talajt, szűk átjárókat, törmeléket, alagutakat vagy más nehéz terepet foglalnak magukban. Értékét a négylábú mobilitás, az autonóm navigáció, a környezetérzékelés, a feladatspecifikus érzékelés, a moduláris felszereltség és a folyamatos működés kombinációja adja. Az ipari felhasználók számára azonban a mobilitás önmagában nem elegendő. A gyakorlati platformnak támogatnia kell a stabil mozgást, az adatgyűjtést, a berendezések integrációját, az akkumulátorkezelést, a karbantartást és a meghatározott környezeti feltételek melletti működést is. Emiatt a platform-architektúra és az alkalmazástervezés központi szerepet játszik az ellenőrzés, az infrastruktúra-felügyelet, az intelligens gyártás, a vészhelyzeti támogatás és más professzionális működési forgatókönyvek sikeres telepítésében.
Tartalomjegyzék
Kattintson egy szakaszra, hogy közvetlenül a megfelelő műszaki vitához ugorjon.
- 1. Mi határozza meg az ipari négylábú robotot?
- 2. Mitől hasznos a lábszárú mobilitás nehéz terepen?
- 3. Milyen autonóm funkciók javítják az ipari működést?
- 4. Milyen szerepet játszik a több érzékelős észlelés?
- 5. Milyen ellenőrzési feladatokat tud támogatni egy négylábú platform?
- 6. Mit adhat a moduláris berendezés a platformhoz?
- 7. Milyen feltételekre kell tervezni a platformot?
- 8. Hogyan csökkenthetik a négylábú robotok a nehéz munkaterületeknek való kitettséget?
- 9. Hogyan kell a berendezéseket és az érzékelőket integrálni?
- 10. Mit kell a vásárlóknak értékelniük, mielőtt platformot választanak?
- 11. Hogyan néz ki a strukturált telepítési folyamat?
- 12. Mi az ipari négylábú robotika jövőbeli iránya?
- 13. Gyakran Ismételt Kérdések
Mi határozza meg az ipari négylábú robotot?
Az ipari négylábú robot egy mobil robotplatform, amely a kerekek vagy a lánctalpak helyett lábak mozgására épül. Négylábú szerkezete lehetővé teszi, hogy érzékelők, kommunikációs berendezések, számítástechnikai hardverek és egyéb alkalmazás-specifikus berendezések szállítása közben megbirkózzon a magasság változásaival és az egyenetlen talajjal.
A meghatározó jellemző nem egyszerűen a négy láb megjelenése. A négylábú platform értéke a mozgás, az észlelés, az irányítás, az erő, a szerkezet és a feladatfelszerelés közötti koordinációból adódik. A robotnak meg kell értenie a környezetét, be kell állítania a mozgását, meg kell őriznie az egyensúlyt, és egy meghatározott működési rutint kell végrehajtania.
Ez a rendszer-orientált kialakítás elválasztja az ipari négylábú platformokat az egyszerű, távirányítású gépektől. Egy professzionális platform támogathatja az autonóm útvonaltervezést, az akadálykerülést, az adatgyűjtést, a berendezések megfigyelését és az ismételhető járőrözési rutinokat. Ezek a funkciók lehetővé teszik a robot számára, hogy egy szélesebb működési munkafolyamatban vegyen részt ahelyett, hogy csak mobil kameraként működne.
Lábú mobilitás A négylábú mozgás lehetővé teszi, hogy az emelőkosár lépcsőn, lejtőkön, réseken, egyenetlen padlón, laza talajon és egyéb terepváltozásokon haladjon át.
Intelligens navigáció Az észlelés, az útvonaltervezés, a helymeghatározás és az akadálykerülés elősegítheti az autonómabb mozgást összetett környezetben.
Bővíthető platform A moduláris érzékelők és berendezések ugyanazt a robotbázist adaptálhatják különböző ellenőrzési, felügyeleti és ipari feladatokhoz.
Miért változtatja meg a négylábú mobilitás az ipari automatizálást?
A hagyományos kerekes robotok viszonylag kiszámítható felületeken teljesítenek a legjobban. Hatékonyságuk csökkenhet, ha lépcsők, árkok, laza anyagok, megemelt küszöbök vagy egyenetlen terep szakítják meg az útvonalat. A lánctalpas rendszerek bizonyos kihívást jelentő felületeket is képesek kezelni, de vannak korlátaik szűk helyeken és akkor is, ha a környezet gyakran változtat a magasságban.
A lábmozgás másképp közelíti meg a problémát. Minden láb egyenként vezérelhető, így a robot a terepviszonyoknak megfelelően helyezheti el lábát. Ez több lehetőséget biztosít az egyensúly megőrzésére szabálytalan környezetben való mozgás közben.
Ipari alkalmazásoknál a gyakorlati előny a hozzáférés. A többféle terepen áthaladó robot potenciálisan elérheti az ellenőrzési pontokat, felszerelési területeket, alagutakat, műhelyeket és más olyan helyeket, ahol a hagyományos mobil platformnak további infrastruktúrára lehet szüksége.
- A négylábú mozgás támogatja a változó magasságokat és az egyenetlen talajt.
- Az autonóm navigáció csökkentheti a folyamatos kézi kormányzás szükségességét.
- Az érzékelők környezeti információkat szolgáltatnak a mozgási és ellenőrzési feladatokhoz.
- A moduláris interfészek lehetővé teszik különböző berendezések telepítését a különböző alkalmazásokhoz.
- A digitális adatgyűjtés összekapcsolhatja a terepi műveleteket a későbbi elemzésekkel.
AlapelvEgy ipari négylábút teljes mobil operációs rendszerként kell értékelni. A mobilitás fontos, de az észlelés, a vezérlés, a berendezések integrációja, a tápellátás és az adatfunkciók határozzák meg, hogy mennyire lesz hasznos ez a mobilitás.
Mitől hasznos a lábszárú mobilitás nehéz terepen?
A nehéz terep a négylábú robotika egyik legtisztább alkalmazási területe. Az ipari telephelyek tartalmazhatnak lépcsőket, rámpákat, árkokat, keskeny sétányokat, törmeléket, sáros területeket, egyenetlen padlót és a felszínmagasság változásait. A csak sík padlóra tervezett platformok további infrastruktúrát igényelhetnek, vagy bizonyos területeket nem tudnak elérni.
A négylábú robot egyenként is képes lerakni és felemelni a lábát, így a terepváltozásokhoz igazodik testhelyzetéhez. Ez támogathatja a mozgást lejtőkön, lépcsőkön, réseken és szabálytalan felületeken, miközben stabilabb kapcsolatot tart fenn a platform és a talaj között.
Lépcsők és magasságváltozások
A lépcsők egyszerű példái a terepnek, amely kihívást jelent a kerekes platformoknak. Minden keréknek megfelelő kapcsolatot kell fenntartania a felülettel, miközben a robotnak le kell győznie az ismétlődő függőleges változásokat. A lábas platform felemelheti az egyes lábakat, és beállíthatja a testtartását a lépések közötti mozgáshoz.
A pontos képesség továbbra is a robot kialakításától, a lépések geometriájától, a vezérlőrendszertől és a környezeti feltételektől függ. A fontos műszaki szempont, hogy a lábas szerkezet további mozgási lehetőségeket biztosít, amelyekkel a kerekek nem rendelkeznek.
Lejtők és egyenetlen felületek
Az ipari környezet gyakran lejtős beton, kavics, laza talaj, sáros talaj, vízelvezető csatornák vagy átmeneti felületek. A négylábú emelvény a terep változásaival módosíthatja lábpozícióit és testhelyzetét.
A stabil működés a mechanikai tervezés, az észlelés, a járásszabályozás, a tapadás és az egyensúlyi algoritmusok kombinációjától függ. A lábak biztosítják a fizikai mozgási képességet, míg a vezérlőrendszer határozza meg, hogyan használják ezt a képességet.
Szűk és zsúfolt terek
Az ipari alagutak, műhelyek, csőfolyosók és karbantartási területek akadályokat tartalmazhatnak, amelyek korlátozzák a rendelkezésre álló útvonalat. Egy kompakt négylábú platform képes áthaladni ezeken a tereken anélkül, hogy folyamatos sík vezetőfelületre lenne szükség.
| Terep állapota | Kihívás a hagyományos mobilplatformok számára | Négylábú tervezési előny |
|---|---|---|
| Lépések | A függőleges változások megszakíthatják a kerék érintkezését és az előre mozgást | Az egyes lábak felemelhetők és különböző magasságokban helyezhetők el |
| Meredek lejtők | A csökkent tapadás és a korlátozott testbeállítás befolyásolhatja a mozgást | A láb helyzete és a testtartás mozgás közben állítható |
| Terméskő | A szabálytalan érintkezési felületek instabillá tehetik a kerék mozgását | Az egyéni lábak elhelyezése több lehetőséget biztosít az akadályok leküzdésére |
| Sáros talaj | A kerék vagy a sín tapadása puha felületeken változhat | A lábak elhelyezése alkalmazkodik a változó érintkezési feltételekhez |
| Hézagok és víznyelők | A kerekes rendszerek áthidalást vagy kerülőutakat igényelhetnek | A lábbal mozgatható a kiválasztott tereptárgyak körül vagy fölött |
Az egyensúly ugyanolyan fontos, mint a mozgás
A nehéz terepen való mozgás nem elég. A platformnak egyensúlyt kell tartania az érzékelők és berendezések szállítása közben. A talajmagasság hirtelen változásai befolyásolhatják a robot súlypontját és a terhelés eloszlását.
A vezérlőrendszereknek ezért össze kell hangolniuk a járást, a testtartást, az érzékelő visszajelzéseit és a mozgási sebességet. A rázkódás- és borulásgátló funkciók segíthetnek a stabil működés fenntartásában a meghatározott működési tartományon belül.
Ez különösen fontos, ha a robot kamerákat vagy mérőberendezéseket hordoz. A túlzott mozgás ronthatja az összegyűjtött adatok minőségét még akkor is, ha maga a robot függőlegesen áll.
Milyen autonóm funkciók javítják az ipari működést?
Az ipari robotika hasznosabbá válik, ha a platform megismételhető feladatokat tud végrehajtani anélkül, hogy állandó kézi kormányzást igényelne. Az autonóm funkciók csökkenthetik a kezelői munkaterhelést, miközben strukturáltabbá teszik a mozgást és az adatgyűjtést.
A modern négylábú platformok kombinálhatják a környezet érzékelését, helymeghatározását, útvonaltervezését, akadályelkerülését, feladatvégrehajtását és adatrögzítését. Az autonómia mértéke a robot architektúrától, az érzékelőktől, a szoftvertől, a kommunikációs feltételektől és a működési környezettől függ.
Környezetérzékelés
Ahhoz, hogy egy mobil robot önállóan navigálhasson, információra van szüksége az őt körülvevő környezetről. Az érzékelők azonosítani tudják az akadályokat, a terepváltozásokat, a nyitott útvonalakat és más releváns jellemzőket.
Az észlelési adatokat ezután a navigációs rendszer használja fel annak meghatározására, hogy a robot hogyan mozogjon. Változó környezetben előfordulhat, hogy ennek a folyamatnak folyamatosan futnia kell ahelyett, hogy kizárólag rögzített térképen alapulna.
Útvonaltervezés és akadálykerülés
Az útvonaltervezés meghatározza, hogy a robot hogyan tud közlekedni a meghatározott pontok között. Az akadálykerülés segít alkalmazkodni, ha egy objektum elzárja a tervezett útvonalat, vagy ha megváltoznak a környezeti feltételek.
Ipari ellenőrzés esetén ez megismételhető útvonalakat támogathat a berendezések körül, létesítményeken keresztül vagy a kijelölt ellenőrzési pontok között. A kezelők jobban összpontosíthatnak az ellenőrzési eredményekre, ahelyett, hogy minden mozgást manuálisan vezérelnének.
Feladatütemezés és adatgyűjtés
Egy autonóm ellenőrzési rutin kombinálhatja a mozgást az érzékeléssel. A robot meghatározott helyekre utazhat, képeket vagy szenzorleolvasásokat gyűjthet, rögzítheti az eredményeket, majd továbbhaladhat a következő helyre.
Ez létrehoz egy digitális munkafolyamatot, amelyben a robot mozgása és az összegyűjtött információ összekapcsolódik. Ahelyett, hogy csak videofolyamot állítana elő, a rendszer strukturált nyilvántartást készíthet az ellenőrzési eredményekről.
Felfogni
Az érzékelők információkat gyűjtenek a terepről, az akadályokról, a felszerelésekről és a környező körülményekről.
Terv
A navigációs rendszer a rendelkezésre álló hely- és feladatigényeknek megfelelően megfelelő útvonalat határoz meg.
törvény
A lábak és a vezérlőrendszerek koordinálják a mozgást, miközben alkalmazkodnak a környezet változásaihoz.
Rekord
Az ellenőrzési képek, az érzékelő mérései és a működési információk tárolhatók további elemzés céljából.
Az autonómiát a környezethez kell igazítani
Az autonóm működés nem jelenti azt, hogy minden ipari környezetet teljesen felügyelet nélkül kell hagyni. Egyes környezetek meghatározott felügyeletet, távoli beavatkozást vagy kezelői megerősítést igényelnek bizonyos feladatok előtt.
A gyakorlatiasabb megközelítés annak meghatározása, hogy a munkafolyamat mely részei automatizálhatók megbízhatóan, és hol marad hasznos az emberi döntéshozatal. A navigáció, az ismételt adatgyűjtés és a rutin útvonal-végrehajtás erős jelöltek az automatizáláshoz, míg a szokatlan eredmények további emberi értékelést igényelhetnek.
Milyen szerepet játszik a több érzékelős észlelés?
Az észlelés megadja a mobil robotnak azokat az információkat, amelyekre szüksége van a környezet megértéséhez és az alkalmazás-specifikus feladatok elvégzéséhez. Egyetlen érzékelő ritkán szolgáltat minden, az ipari működéshez szükséges információt.
A vizuális kamerák részletes képeket készíthetnek. A hőérzékelők képesek kimutatni a hőmérséklet-különbségeket. A távolságérzékelők segíthetnek a robotnak megérteni a környező geometriát. Más érzékelők támogathatják a lokalizációt, a környezeti mérést vagy a berendezés-specifikus ellenőrzést.
Vizuális érzékelés
A nagyfelbontású kamerák képeket és videókat rögzíthetnek a berendezések megfigyeléséhez, az infrastruktúra ellenőrzéséhez, a létesítmények megfigyeléséhez és a dokumentációhoz. A vizuális adatok gyakran az ellenőrzés kiindulópontját jelentik, mivel a kezelők közvetlenül áttekinthetik az alkatrészek és felületek megjelenését.
Hőérzékelés
A hőképalkotás képes azonosítani azokat a hőmérsékleti ingadozásokat, amelyek a látható fényes képeken esetleg nem nyilvánvalóak. Ez hasznos lehet elektromos berendezések, gépek, energiarendszerek és egyéb eszközök esetében, ahol a rendellenes hőminták további értékelést igénylő állapotot jelezhetnek.
Térérzékelés
A távolság- és mélységinformáció segíthet a robotnak megérteni az akadályokat, folyosókat, lépcsőket és a környezet egyéb jellemzőit. Ez támogatja a navigációt, és hozzájárulhat a térképezéshez és a térbeli dokumentációhoz is.
| Érzékelő kategória | Elsődleges információ | Potenciális ipari szerep |
|---|---|---|
| Látható fényű kamera | Képek és videó | Szemrevételezés, dokumentálás, berendezés megfigyelés |
| Hőkamera | Hőmérséklet-minták | Hőállapot-ellenőrzések és abnormális hő azonosítása |
| Mélység- vagy hatótávolság-érzékelő | Távolság és térbeli kapcsolatok | Navigáció, akadálykerülés és környezettérképezés |
| Környezeti érzékelő | Meghatározott környezeti mérések | Helyfigyelés és alkalmazás-specifikus adatgyűjtés |
Why sensor fusion matters
A szenzorfúzió a különböző érzékelési forrásokból származó információkat egyesíti a környezet teljesebb ábrázolása érdekében. A kamera felismerheti egy tárgy megjelenését, míg a mélységérzékelő meghatározza annak távolságát és helyzetét.
A hőinformáció ezután újabb réteget adhat hozzá azáltal, hogy megmutatja, hogy az objektumnak van-e szokatlan hőmérsékleti mintája. Ezeknek a forrásoknak a kombinálása informatívabbá teheti az ellenőrzést és a navigációt, mintha egyetlen érzékelőre hagyatkozna.
A rakomány kiválasztása a feladattól függ
A több érzékelő nem feltétlenül jelent jobb rendszert. Minden további alkatrész növeli a súlyt, a teljesítményigényt, a szerelési korlátokat, az adatfeldolgozási igényeket és a karbantartási szempontokat.
A helyes megközelítés az, ha csak a meghatározott feladathoz szükséges információkat választjuk ki. Előfordulhat, hogy a vizuális ellenőrzési platform nem igényel nagy mennyiségű környezeti érzékelőt, míg egy ipari monitoring projektnek több adattípusra is szüksége lehet a hasznos eredmények eléréséhez.
Milyen ellenőrzési feladatokat támogathat egy négylábú platform?
Az ellenőrzés a négylábú robotika egyik legpraktikusabb ipari alkalmazása, mivel a platform olyan helyeken mozoghat, amelyek kényelmetlenek lehetnek az emberek számára vagy nehézkesek a kerekes gépek számára.
A robot követhet meghatározott útvonalakat, megállhat az ellenőrzési pontokon, képeket vagy szenzoradatokat gyűjthet, és visszaküldheti az információkat egy elemző rendszerbe. Ez megismételhető ellenőrzési munkafolyamatot hoz létre, amely ütemezhető a létesítmény működési követelményei szerint.
Gyári és műhelyvizsgálat
Gyártási környezetben a berendezéseket gyakran nagy létesítmények között osztják el. Egyes területek megemelkedhetnek, keskenyek vagy elválaszthatók a padlószint változásai miatt.
A négylábú platform képes navigálni a létesítmény kiválasztott részein, és vizuális információkat gyűjteni a gépekről, csővezetékekről, elektromos szekrényekről, szerkezeti területekről és más meghatározott eszközökről.
Teljesítmény és berendezések felügyelete
Thermal and visual sensors can be combined for equipment inspection where temperature differences are relevant. The robot can collect images at predefined locations and compare current results with historical records.
Alagút- és zárt területek vizsgálata
Alagutak, csőfolyosók és más szűk területek hozzáférési kihívásokat jelenthetnek. Egy kompakt mobil robot be tud lépni ezekbe a terekbe, miközben kamerákat, világítást vagy egyéb, az ellenőrzési feladatra alkalmas szenzorokat hordoz.
Infrastruktúra megfigyelés
Az infrastrukturális eszközök gyakran megkövetelik a hasonló területek ismételt vizsgálatát. Egy megismételhető robotútvonal segíthet a képgyűjtés szabványosításában, és konzisztens működési sorrendet biztosít.
- Rutin ellenőrzés:Kövesse előre meghatározott útvonalakat, és gyűjtse össze az ismétlődő vizuális vagy érzékelőadatokat.
- Berendezés felügyelet:Kombinálja a vizuális és a termikus információkat az állapotfelméréshez.
- Szerkezeti megfigyelés:Készítsen képeket kiválasztott felületekről, csatlakozásokról, csövekről és egyéb fizikai eszközökről.
- Adatok dokumentációja:Készítsen időbélyegzett ellenőrzési rekordokat a későbbi összehasonlításhoz és elemzéshez.
Ellenőrzési előnyA leghasznosabb automatizálás nem egyszerűen a gyalogos ellenőrzési útvonal helyettesítése. Megismételhető ciklust hoz létre, amelyben a mozgás, az érzékelés, az adatrögzítés és a későbbi elemzés összekapcsolódik.
Az ellenőrzési adatokat strukturálni kell
A képek nagy gyűjteménye nem automatikusan hasznos. A rendszernek az adatokat meghatározott helyekhez, berendezésekhez, útvonalakhoz vagy ellenőrzési pontokhoz kell társítania, hogy a kezelők megértsék, honnan származnak az egyes megfigyelések.
Ha egy robotizált ellenőrző rendszert megfelelő szoftverrel kombinálnak, a kapott információk támogathatják a trendelemzést, a karbantartás tervezését és az utóellenőrzést. A pontos munkafolyamat a létesítménytől és a szükséges információktól függ.
Mit adhat a moduláris berendezések a platformhoz?
Modularity allows one robotic platform to support different tasks by changing or adding equipment. This is particularly useful in industrial environments where several types of inspection and monitoring may be required.
A lehetséges felszerelések közé tartoznak a látható fényű kamerák, hőkamerák, gázérzékelők, világító egységek, kommunikációs eszközök, környezeti érzékelők és egyéb feladatspecifikus modulok. A pontos konfiguráció a robot terhelhetőségétől, elektromos rendszerétől, szerelési interfészeitől és működési feltételeitől függ.
Ellenőrző berendezés
A kamerák és a hőképalkotó rendszerek a robotot mobil ellenőrző platformmá alakíthatják. A vizuális kamerák képesek dokumentálni a fizikai körülményeket, míg a hőérzékelők további információkat szolgáltathatnak a hőeloszlásról.
Környezetvédelmi berendezések
A gáz- és környezetérzékelők lehetővé teszik a robot számára, hogy méréseket gyűjtsön olyan területekről, amelyekhez esetleg nem kényelmes a kézi hozzáférés. Ez támogathatja a munkafolyamatok megfigyelését ipari létesítményekben, alagutakban, műhelyekben és más meghatározott környezetekben.
Világítási és kommunikációs berendezések
A világítási modulok javíthatják a képminőséget a sötét területeken, és támogatják a működést a korlátozott megvilágítású helyeken. A kommunikációs berendezések lehetővé teszik a kezelők számára, hogy információt cseréljenek a működési területen tartózkodó személyzettel.
Vizuális modul Képeket és videókat rögzít vizuális ellenőrzéshez, dokumentáláshoz és a berendezés megfigyeléséhez.
Termikus modul Hőmérsékletre vonatkozó információkat biztosít a hagyományos szemrevételezés kiegészítéseként.
Környezetvédelmi modul Az alkalmazásnak megfelelően meghatározott gáz-, levegő- vagy egyéb környezeti méréseket gyűjt össze.
A modularitásnak meghatározott interfészekkel kell rendelkeznie
A moduláris rendszer csak akkor praktikus, ha a berendezéseket anélkül lehet telepíteni, hogy szükségtelen kompatibilitási problémák merülnének fel. Egyértelműen meg kell határozni a rögzítési pontokat, az elektromos csatlakozásokat, az adatfelületeket, a fizikai méreteket és a súlyhatárokat.
A szabványosított interfészek leegyszerűsíthetik a berendezések konfigurációi közötti változtatásokat. Ugyanakkor a speciális projektekhez egyedi konzolokra, házakra vagy tápelrendezésekre lehet szükség, ha a szabványos interfészek nem felelnek meg az alkalmazás követelményeinek.
A teljesítményt és a súlyt együtt kell figyelembe venni
Minden hozzáadott modul megváltoztatja a teljes működési konfigurációt. A nehezebb érzékelő növeli a lábak és a meghajtórendszer által hordozott terhelést. A kiegészítő elektronika növelheti az elektromos fogyasztást. A nagyobb ház befolyásolhatja a súlypontot, vagy korlátozhatja a robot mozgását.
A moduláris felépítés tehát akkor működik a legjobban, ha a robot fejlesztése során kellő figyelmet fordítottak az alapplatform és berendezései közötti mechanikai és elektromos kapcsolatokra.
Milyen feltételekre kell tervezni a platformot?
Az ipari környezet jelentősen eltér egymástól. A műhelypadló különböző kihívásokat jelent egy kültéri építési területtől, míg az alagút különböző korlátokat jelent egy nyitott ipari területtől.
A robotplatform kiválasztása vagy fejlesztése előtt egyértelműen meg kell határozni a környezeti feltételeket. Ezek a feltételek befolyásolják a szerkezetet, az érzékelőket, a mozgási algoritmusokat, a tömítést, az akkumulátor viselkedését és a karbantartási követelményeket.
Eső és nedvesség
A kültéri környezet esőnek, fröccsenő víznek és magas páratartalomnak teheti ki a robotberendezést. A megfelelő védelmi szint a platform kialakításától és a tervezett működési környezettől függ.
A nedvesség az érzékelőket és a csatlakozókat is befolyásolhatja. Ismételt kültéri használat esetén ezeket az alkatrészeket a mechanikai és elektromos tervezés során figyelembe kell venni, nem pedig másodlagos részletekként kezelni.
Por és laza anyagok
Az ipari telephelyek port, homokot, törmeléket vagy egyéb részecskéket tartalmazhatnak. Az ilyen anyagok bejuthatnak a mozgó mechanizmusokba, vagy befolyásolhatják az érzékelők láthatóságát.
A védelemnek, a tisztítási eljárásoknak, a karbantartáshoz való hozzáférésnek és az alkatrészek kiválasztásának ezért tükrözniük kell a tényleges helyszíni viszonyokat.
Hőmérséklet
Az akkumulátor teljesítménye, az elektronika, az érzékelők és a mechanikai anyagok eltérően reagálhatnak a hőmérséklet-változásokra. A széles hőmérsékleti viszonyokra szánt platformot a működés közben várható tényleges tartományhoz kell viszonyítani.
Rezgés és ütés
A lábak mozgása ismétlődő mechanikus mozgást hoz létre, míg a durva terep további lökéseket okozhat. Az érzékeny érzékelők és elektronikus berendezések ezért megfelelő rögzítést és védelmet igényelnek.
| Környezeti tényező | Potenciális hatás | Tervezési szempont |
|---|---|---|
| Nedvesség | Befolyásolhatja a csatlakozókat, az elektronikát és az érzékelőket | Megfelelő burkolat, tömítés és karbantartási eljárások |
| Por | Bejuthat mechanikus vagy elektronikus területekre | Védelem, tisztítási hozzáférés és megfelelő alkatrészek kiválasztása |
| Hőmérséklet | Befolyásolhatja az akkumulátor és az elektronika viselkedését | Meghatározott működési tartomány és releváns környezeti értékelés |
| Rezgés | Befolyásolhatja az érzékelőadatokat és a mechanikai alkatrészeket | Megfelelő szerelés, szerkezeti tervezés és rezgésértékelés |
| Hatás | Megterhelheti a lábakat, a házakat, a tartókat és az elektronikát | Szerkezetvédelem és érvényesítés meghatározott feltételek mellett |
A környezet határozza meg a megfelelő konfigurációt
Nincs olyan univerzális konfiguráció, amely minden ipari telephelyre ideális. A robot kiválasztása előtt dokumentálni kell a működési környezetet.
Hasznos információk lehetnek a beltéri vagy kültéri működés, a felülettípusok, a hőmérséklet-tartomány, a por vagy nedvesség jelenléte, a folyosó szélessége, a lépcső méretei, a várható akadályok, a szükséges hasznos terhek és a kommunikációs feltételek.
Hogyan csökkenthetik a négylábú robotok a nehéz munkaterületeknek való kitettséget?
Az ipari robotika egyik fontos alkalmazása csökkenti annak szükségességét, hogy az emberek nehezen megközelíthető, kényelmetlen vagy rutin kézi ellenőrzésre alkalmatlan helyekre lépjenek be.
Egy mobil robot képes kamerákat és érzékelőket szállítani meghatározott területekre, miközben a kezelők kényelmesebb vezérlési pozícióban maradnak. Ez támogathatja az ellenőrzést és az adatgyűjtést anélkül, hogy a személyzetnek minden ellenőrzési útvonalat fizikailag követnie kellene.
A rutin expozíció csökkentése
Egyes ipari feladatok ismétlődő mozgást igényelnek forró, poros, nedves, zajos, szűk vagy más módon nehéz környezetben. A rutinszerű adatgyűjtéshez mobil platform használata csökkentheti a személyzetnek az adott területekre való belépésének gyakoriságát.
A robot nem szünteti meg az emberi beavatkozás minden követelményét. A karbantartás, a szokatlan leletek, a javítások és a robot képességein kívüli feladatok továbbra is képzett személyzetet igényelhetnek. A cél az, hogy a megfelelő ellenőrzési és felügyeleti tevékenységeket egy ellenőrzöttebb működési modellbe helyezzék át.
Távoli megfigyelés és kommunikáció
A kamera és a kommunikációs modulok a terepen is információt szolgáltathatnak a kezelőknek anélkül, hogy a vizsgált berendezés mellett kellene állniuk.
A karbantartó csapatok számára ez hasznos lehet az előzetes ellenőrzések során. A robot először vizuális információkat gyűjthet, lehetővé téve a technikusoknak, hogy meghatározzák, milyen utómunkálatokra lehet szükség a területre való belépés előtt.
A kockázatcsökkentés a rendszer kialakításától függ
Egy robot nem automatikusan biztonságban pusztán azért, mert távoli. A teljes rendszernek megfelelő navigációra, akadályelkerülésre, kommunikációra, vészhelyzeti eljárásokra, karbantartási gyakorlatokra és működési korlátokra van szüksége.
A robotot ezért meghatározott képességekkel rendelkező mérnöki eszközként kell kezelni, nem pedig az emberi munka univerzális helyettesítőjeként.
- Határozza meg, mely feladatokat lehet távolról végrehajtani.
- Határozza meg a robot biztonságos működési határait.
- Biztosítson megfelelő kommunikációs és vészhelyzeti vezérlési funkciókat.
- Karbantartsa az érzékelőket és a mechanikai alkatrészeket a működési feltételeknek megfelelően.
- Tartsa elérhetővé az emberi beavatkozást a robot meghatározott képességeit meghaladó helyzetekben.
Hogyan kell a berendezéseket és az érzékelőket integrálni?
A berendezések integrációja határozza meg, hogy a robot képes-e ellátni a tervezett feladatát a mobilitás, az egyensúly, az energia rendelkezésre állása vagy az adatminőség veszélyeztetése nélkül. A padon jól működő érzékelőhöz más szerelési szerkezetre lehet szükség, ha egy mozgó négylábú platformra szerelték fel.
Mechanikus szerelés
A rögzítési pontoknak biztonságosan kell alátámasztaniuk a berendezést, miközben elegendő hozzáférést kell biztosítaniuk a telepítéshez és karbantartáshoz. A berendezés elhelyezkedése is számít, mert befolyásolhatja a súlypontot és a robot mozgását.
A stabil kilátást igénylő kamerák és érzékelők esetében a rögzítési rendszernek figyelembe kell vennie a mozgást és a rezgést is. A berendezésnek megfelelő látómezőre van szüksége anélkül, hogy zavarná a robot lábait vagy más alkatrészeit.
Elektromos integráció
Minden egyes hozzáadott modul elektromos igényt támaszt. A kamerák, hőrendszerek, számítási modulok, világítás, kommunikációs berendezések és környezeti érzékelők eltérő feszültség- és áramigényekkel rendelkezhetnek.
A teljesítményarchitektúrának alkalmazkodnia kell ezekhez a terhelésekhez, miközben meg kell őriznie a kompatibilitást a robot akkumulátorával és a vezérlőelektronikával.
Adatintegráció
A modern robotrendszerek nagy mennyiségű képet, szenzort és navigációs adatot tudnak előállítani. A rendszernek meg kell határoznia az információgyűjtés, továbbítás, tárolás és feldolgozás módját.
Ellenőrzési alkalmazások esetén az adatoknak ideális esetben kapcsolatban kell maradniuk a hely- és időinformációkkal, hogy a későbbi elemzések pontosan azonosíthassák, hol gyűjtötték az adott megfigyelést.
| Integrációs Terület | Kulcskérdés | Lehetséges hatás |
|---|---|---|
| Súly | A robot hordozhatja a teljes felszerelési csomagot? | Befolyásolja a mobilitást, az egyensúlyt és a mechanikai terhelést |
| Pozíció | Hol kell felszerelni a berendezést? | Befolyásolhatja a súlypontot, a látómezőt és a mozgást |
| Hatalom | Milyen elektromos bemenet szükséges? | Módosítja az akkumulátor- és energiagazdálkodási követelményeket |
| Adat | Hogyan történik az információ továbbítása vagy tárolása? | Meghatározza a kommunikációs és feldolgozási architektúrát |
| Karbantartás | A modul elérhető és cserélhető? | Befolyásolja a használhatóságot és a működés folytonosságát |
Az integrációt a telepítés előtt meg kell tervezni
A korai tervezéssel megelőzhetők az olyan problémák, mint például az érzékelők blokkolása, a hozzáférhetetlen csatlakozók, az elégtelen akkumulátorkapacitás vagy a berendezés instabil rögzítése.
A hasznos műszaki információk közé tartozik a berendezés méretei, tömege, energiafogyasztása, csatlakozó specifikációi, kommunikációs interfészek, szerelési követelmények, működési hőmérséklet és várható környezeti kitettség.
Amint ezek a paraméterek ismertek, a robotplatform teljes rendszerként értékelhető, nem pedig utólag hozzáadott berendezésekkel ellátott alaprobotként.
Mit kell a vásárlóknak értékelniük, mielőtt platformot választanak?
A négylábú robot kiválasztását az alkalmazással kell kezdeni, nem pedig a megjelenéssel vagy egyetlen teljesítményszámmal. Egy műszakilag fejlett platform továbbra is alkalmatlan lehet, ha nem tud eligazodni a szükséges terepen, nem tudja szállítani a szükséges felszerelést, az elvárt körülmények között működni, vagy a szükséges adatokat megadni.
Kezdje a környezettel
Dokumentálja a felületeket, lejtőket, lépcsőket, folyosókat, akadályokat, hőmérsékletet, nedvességet, port és egyéb környezeti jellemzőket. Ezek a tényezők határozzák meg, hogy a platform milyen típusú mobilitást és védelmet igényel.
Határozza meg az üzemeltetési feladatot
Határozza meg, hogy a robot elvégzi-e az ellenőrzést, a megfigyelést, az adatgyűjtést, a szállítást, a berendezés megfigyelését vagy más meghatározott funkciót. A feladat meghatározza a telepítendő berendezéseket.
A mobilitás értékelése
Nézz többet, mint a járás képességét. Vegye figyelembe a lépcsőzést, a lejtők kezelését, az akadályok áthaladását, a stabilitást, a mozgási sebességet, a fordulási képességet és a teljesítményt a helyszínen várható tényleges felületi feltételek mellett.
Ellenőrizze a hasznos teherbírást és az integrációt
A teljes felszerelési csomagot értékelni kell, beleértve a kamerákat, érzékelőket, kommunikációs eszközöket, rögzítő szerkezeteket, akkumulátorokat és egyéb tartozékokat.
Tekintse át az autonóm funkciókat
Határozza meg, hogy a rendszer támogatja-e az útvonaltervezést, az akadályelkerülést, a helymeghatározást, az automatizált adatgyűjtést, a feladatütemezést és a távfelügyeletet a projekt által megkövetelt szinten.
- Terep:Milyen felületeken, lépcsőkön, lejtőkön és akadályokon kell a robotnak megküzdenie?
- Feladat:Milyen fizikai műveletet vagy információt kell nyújtania a robotnak?
- Hasznos teher:Milyen felszerelést kell vinni és mennyi a súlya?
- Hatalom:Mekkora a platform és a telepített berendezések együttes elektromos igénye?
- Autonómia:A működési munkafolyamat mely részei igényelnek automatizált végrehajtást?
- Környezet:Milyen hőmérséklet, por, nedvesség, rezgés vagy ütési körülmények várhatók?
- Karbantartás:Hogyan történik az érzékelők, akkumulátorok, lábak és egyéb alkatrészek ellenőrzése és szervizelése?
Kiválasztás elveA legjobb platform nem feltétlenül az, amelyik a leghosszabb specifikációs lappal rendelkezik. Ez az, amelynek mobilitása, érzékelése, teljesítménye, berendezés-integrációja, autonómiája és karbantartási jellemzői megfelelnek a tényleges működési környezetnek.
Hogyan néz ki a strukturált telepítési folyamat?
A strukturált üzembe helyezési folyamat segít egy általános robotikai koncepciót egyértelmű műszaki követelményekkel rendelkező operációs rendszerré alakítani. Ez különösen fontos ipari alkalmazásoknál, mivel a robotnak együtt kell működnie a meglévő környezettel, berendezésekkel, eljárásokkal és adatrendszerekkel.
- Határozza meg a működési forgatókönyvet:Rögzítse a helyszín elrendezését, a domborzatot, a környezeti feltételeket, a működési útvonalakat és a célfeladatokat.
- A szükséges felszerelés azonosítása:Határozza meg, mely kamerákra, hőérzékelőkre, környezeti eszközökre, világítási egységekre vagy kommunikációs modulokra van szükség.
- Állítsa be a rendszer paramétereit:Erősítse meg a súlyt, a méreteket, a teljesítményigényt, az adatinterfészeket, a szerelési pozíciókat és a karbantartási hozzáférést.
- Építsd meg a működési útvonalat:Határozza meg az alkalmazás által igényelt területeket, ellenőrző pontokat, navigációs útvonalakat és ellenőrzési sorrendet.
- Mobilitás ellenőrzése:Értékelje a mozgást a tényleges terepen, beleértve a lépcsőket, lejtőket, akadályokat és átmeneti felületeket.
- A felszerelés érvényesítése:Ellenőrizze a képminőséget, az érzékelő leolvasásait, a kommunikációt és a berendezés stabilitását mozgás közben.
- Határozza meg a működési eljárásokat:Határozza meg a töltési, karbantartási, adatáttekintési, beavatkozási és vészhelyzeti eljárásokat.
A helyszíni tesztelés fontos
A laboratóriumi vizsgálatok nem képesek reprodukálni egy valódi létesítmény minden jellemzőjét. A robotot reprezentatív működési körülmények között kell értékelni, amikor csak lehetséges.
A helyszíni tesztelés olyan részleteket tárhat fel, amelyeket az általános fejlesztés során nehéz azonosítani. Egy folyosó szűkebb lehet a vártnál. A lépcső szokatlan magasságú lehet. Egy adott felület kisebb tapadást biztosíthat. A fényviszonyok csökkenthetik a fényképezőgép teljesítményét.
Ezek a megállapítások felhasználhatók az útvonaltervezés, a berendezések elhelyezése, az érzékelő konfigurációja vagy a működési eljárások módosítására.
Az adatmunkafolyamatokat a robottal kell megtervezni
Az ellenőrzési automatizálás csak akkor termel értéket, ha az összegyűjtött információ felhasználható. Egy hasznos rendszernek meg kell határoznia, hogyan tárolják a képeket és az érzékelők által mért értékeket, hogyan kapcsolják össze őket a helyekkel, hogyan azonosítják a rendellenességeket, és hogyan tekintik át a kezelők az eredményeket.
Az ismétlődő ellenőrzéshez a történeti feljegyzések is összehasonlítási alapot adhatnak. A robot hasonló útvonalak és nézőpontok használatával tud adatokat gyűjteni, így a változások idővel könnyebben azonosíthatók.
A karbantartásnak a telepítés részét kell képeznie
A mobil robot mechanikus és elektronikus alkatrészeket tartalmaz, amelyek ismétlődő mozgást tapasztalnak. A lábak, az ízületek, a motorok, az érzékelők, a csatlakozók, az akkumulátorok és a védőburkolatok megfelelő karbantartást igényelnek.
A rutinellenőrzést ezért kezdettől fogva bele kell foglalni az üzemeltetési tervbe. A kulcsfontosságú alkatrészekhez való könnyű hozzáférés és az egyértelmű cserefolyamatok praktikusabbá teszik a hosszú távú működést.
Mi az ipari négylábú robotika jövőbeli iránya?
Az ipari négylábú robotika fejlesztése a nagyobb autonómia, a jobb környezettudatosság, az erősebb berendezések integráció és az alkalmazás-specifikus szoftverek felé halad. A központi irány nem egyszerűen az, hogy a robotokat jobban járják, hanem lehetővé teszik számukra, hogy teljes munkafolyamatot hajtsanak végre kevesebb kézi beavatkozással.
Intelligensebb működés
A robotoktól egyre inkább elvárják, hogy az érzékelést és a mozgást egyesítsék ahelyett, hogy külön funkcióként kezelnék őket. Egy platform a környezeti információk alapján eldöntheti, hová kell költöznie, hogyan kerülheti el az akadályokat, és hol végezzen el egy feladatot.
Ez szorosabb kapcsolatot teremt a fizikai robot és az azt irányító szoftver között. Az eredmény adaptívabb mozgás lehet olyan környezetben, amelyet egy rögzített útvonallal nem lehet teljes mértékben ábrázolni.
Intelligensebb ellenőrzés
Ahogy a kamerák és érzékelők egyre több információt gyűjtenek, az automatizált elemzés egyre hasznosabbá válik. Az AI-alapú felismerés segíthet azonosítani az előre meghatározott vizuális feltételeket, rendszerezni a vizsgálati képeket, és kiemelni azokat a területeket, amelyek további felülvizsgálatra szorulnak.
Például egy rendszer megtervezhető úgy, hogy felismerje a kiválasztott berendezés anomáliáit, felületváltozásait vagy az alkalmazás által meghatározott egyéb feltételeket. Az emberi kezelők ezután az ellenőrzésre és a döntéshozatalra összpontosíthatnak ahelyett, hogy minden képet egyformán figyelmesen átnéznének.
Nagyobb modularitás
A jövőbeli ipari platformok valószínűleg szélesebb körű berendezés-kombinációkat fognak támogatni. Egyetlen robotbázison különböző ellenőrző érzékelők, környezeti modulok, kommunikációs berendezések vagy feladatspecifikus eszközök helyezhetők el.
Ez szabványosabb mechanikai és elektromos interfészeket igényel, miközben továbbra is lehetővé teszi a testreszabást, ahol speciális projektek ezt igénylik.
Integráció ipari információs rendszerekkel
Az ipari robotika következő szakasza valószínűleg összekapcsolja a fizikai működést a digitális irányítási rendszerekkel. A robotok által generált információk kombinálhatók a berendezések nyilvántartásaival, karbantartási ütemtervekkel, térképekkel, ellenőrzési előzményekkel és egyéb digitális adatokkal.
Ez lehetővé teszi, hogy a robot egy nagyobb ipari munkafolyamat részévé váljon, ahelyett, hogy elszigetelt gépként működne.
Magasabb autonómia Az autonóm navigáció, az útvonaltervezés, az akadálykerülés és az ütemezett működés révén több feladat is elvégezhető.
Jobb észlelés Több szenzor és intelligens elemzés gazdagabb információkat nyújthat a berendezésekről és a környezetről.
Mélyebb integráció A robotplatformok összekapcsolhatják a mobilitást, az érzékelőket, az áramellátást, az adatokat és az ipari szoftvereket egy teljesebb működési munkafolyamatba.
A mobil géptől az intelligens operációs platformig
A négylábú robotika hosszú távú értéke a fizikai mobilitás és a digitális intelligencia kombinációjában rejlik. A nehéz terepen áthaladó robot biztosítja a fizikai hozzáférést. Az érzékelők információt szolgáltatnak. Az autonóm vezérlés ismételhetőséget biztosít. Az AI-alapú elemzés segíthet az összegyűjtött adatok értelmezésében. Az ipari szoftverek ezeket az eredményeket szélesebb munkafolyamatokkal kapcsolják össze.
Ezen képességek mindegyike külön-külön is hasznos, de kombinációjuk sokkal hatékonyabb platformot hoz létre. Minél szorosabban integrálják őket, annál több alkalmazást lehet támogatni anélkül, hogy a teljes rendszert minden új feladathoz át kellene tervezni.
Jövőre néző elvAz ipari négylábú robotika iránya a feladatorientált rendszerek felé irányul, amelyek egy koordinált platformon belül egyesítik a mobilitást, az észlelést, az autonóm működést, a moduláris berendezéseket és az adatintelligenciát.
Gyakran Ismételt Kérdések
Mi az ipari négylábú robot?
Ez egy négylábú mobil robotplatform, amelyet olyan professzionális feladatokra terveztek, mint az ellenőrzés, megfigyelés, adatgyűjtés és olyan környezetben történő üzemeltetés, ahol a hagyományos kerekes robotok nehezen tudnak navigálni.
Miért alkalmasak a négylábú robotok egyenetlen terepen?
A négy egyénileg vezérelt láb több lehetőséget kínál a láb elhelyezésére és a testtartásra. Ez segíthet a platformnak a lépcsők, lejtők, rések, laza felületek és egyéb terepváltozások megbirkózásában a meghatározott működési képességén belül.
Működhet-e önállóan egy négylábú robot?
Igen. A rendszer architektúrától függően az autonóm funkciók magukban foglalhatják a környezet észlelését, a helymeghatározást, az útvonaltervezést, az akadályelkerülést, a feladatvégrehajtást és az adatgyűjtést. Az önállóság megfelelő szintje az alkalmazástól és a környezettől függ.
Milyen érzékelőket lehet felszerelni egy négylábú platformra?
A lehetséges felszerelések közé tartoznak a látható fényű kamerák, hőkamerák, mélység- vagy távolságérzékelők, környezetfigyelő eszközök, világítási rendszerek, kommunikációs modulok és egyéb feladatspecifikus berendezések. The exact configuration depends on the platform and application.
Használható-e négylábú robot ipari ellenőrzésre?
Igen. Támogathatja az ipari létesítmények, berendezések, infrastruktúra, alagutak, műhelyek és egyéb területek rutinszerű ellenőrzését meghatározott útvonalak követésével és vizuális, hő- vagy egyéb érzékelőadatok gyűjtésével.
Integrálható a hőképalkotás a robottal?
Igen. A hőképalkotás a hagyományos kamerák mellett használható, ha a hőmérséklet-különbségek lényegesek az ellenőrzési feladat szempontjából. Az érzékelőt, a beépítési helyzetet, a teljesítményigényt és az adatinterfészt a teljes rendszer részeként kell értékelni.
Hozzáadható-e további felszerelés a robothoz?
Számos professzionális platform támogatja a moduláris berendezéseket, feltéve, hogy a hozzáadott alkatrészek a meghatározott mechanikai, elektromos, súly- és interfész határokon belül maradnak. Egyéni tartókra vagy egyéb integrációs komponensekre lehet szükség speciális konfigurációkhoz.
Mit kell figyelembe venni a platform kiválasztása előtt?
A fontos tényezők közé tartozik a terep, a lépcső- és lejtős követelmények, a működési környezet, a hasznos teher súlya, az érzékelőigény, az energiaigény, az autonóm funkciók, az adatmunkafolyamat, a karbantartási hozzáférés és a kommunikációs feltételek.
Ugyanaz a platform támogathat különböző alkalmazásokat?
Igen. A moduláris felépítés lehetővé teszi különböző érzékelők és berendezések telepítését ellenőrzéshez, felügyelethez, környezetméréshez vagy más meghatározott ipari feladatokhoz. A rendelkezésre álló konfiguráció a robot architektúrától és a felszerelési követelményektől függ.
Hogyan használhatók fel az ellenőrzési adatok egy robotjárőr után?
Az összegyűjtött képek és az érzékelők leolvasásai helyekhez és ellenőrzési pontokhoz társíthatók, majd áttekinthetők az előre meghatározott feltételek szerint. Az előzmények az ellenőrzési ciklusok összehasonlítását is támogathatják, és segíthetik a nyomon követési munka megszervezését.
Az autonóm működés megszünteti az operátorok szükségességét?
Nem feltétlenül. Az automatizálás csökkentheti a folyamatos kézi vezérlést, de továbbra is szükség lehet kezelőkre a felügyelethez, a kivételkezeléshez, a karbantartáshoz, a szokatlan megállapításokhoz és a robot meghatározott működési képességén kívüli feladatokhoz.
Milyen környezetben használhatók az ipari négylábú robotok?
A lehetséges alkalmazások közé tartoznak a gyárak, műhelyek, alagutak, ipari létesítmények, infrastrukturális helyszínek, egyenetlen kültéri területek és egyéb olyan helyek, ahol mobil ellenőrzésre vagy adatgyűjtésre van szükség. A tényleges alkalmasság a környezeti feltételektől és a platform specifikációitól függ.
Vitass meg egy négylábú robotikai projektet
Ossza meg a terepviszonyokat, az ellenőrzési feladatot, a felszerelési követelményeket, a hasznos teher súlyát, a működési környezetet vagy az alkalmazásához szükséges autonóm funkciókat.
vegye fel velünk a kapcsolatot, hogy megbeszéljük a projekt igényeit